Méthodologie de résolution
Analyse
Décomposition
Modélisation
Calcul
Validation
\( \vec{V}_{B/A} = \vec{V}_{A/A} + \vec{\Omega} \wedge \vec{AB} \)
Formule de distribution des vitesses
\( m = N_s - 6(n-1) + h \)
Calcul de la mobilité
Analyser les mouvements relatifs
Appliquer les relations cinématiques
Identifier les points particuliers
Respecter les contraintes de liaison
Types de complexités
Structurale
Plusieurs cycles
Hyperstatisme
Chaînes multiples
Hyperstatisme
Chaînes multiples
Géométrique
Angles variables
Dimensions complexes
Positions relatives
Dimensions complexes
Positions relatives
Mouvements combinés
Vitesses relatives
Accélérations complexes
Vitesses relatives
Accélérations complexes
Temporelle
Paramètres variables
Évolutions dynamiques
Synchronisations
Évolutions dynamiques
Synchronisations
Stratégies de résolution
Identifier les sous-systèmes
Établir les relations de fermeture
Appliquer les théorèmes cinématiques
Résoudre le système d'équations
Méthodes & Conseils
Analyser la structure cinématique
Identifier les paramètres indépendants
Appliquer la composition des mouvements
Utiliser les centres instantanés de rotation
Vérifier la cohérence des résultats
Exemples concrets
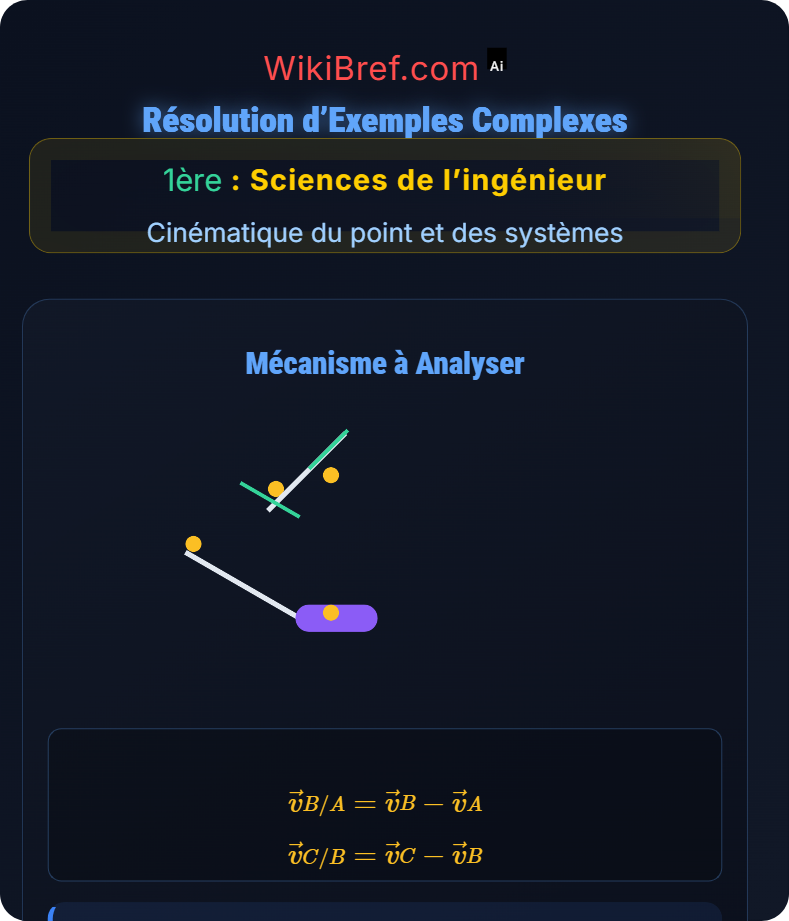
Mécanisme à bielles multiples:
Système à plusieurs cycles
Relations de fermeture vectorielle
Analyse des vitesses relatives
Relations de fermeture vectorielle
Analyse des vitesses relatives
Robot manipulateur 6 axes:
Chaîne cinématique ouverte
Composition des mouvements
Calcul des vitesses articulaires
Composition des mouvements
Calcul des vitesses articulaires
Suspension multilink:
Système hyperstatique
Contraintes géométriques
Analyse des mobilités parasites
Contraintes géométriques
Analyse des mobilités parasites