Méthodes de Parité
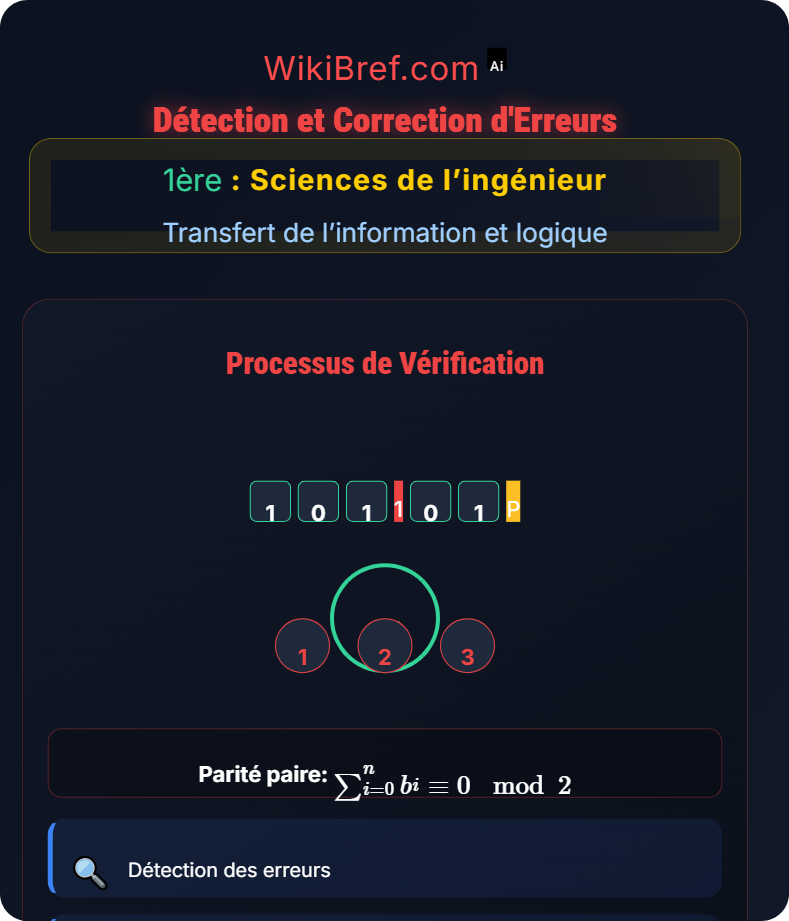
\( \text{Parité paire} : \sum_{i=0}^{n} b_i \equiv 0 \mod 2 \)
Bit de parité pour détecter les erreurs simples
Exemples de parité :
Données: 1011 → Parité paire: 1
Données: 1010 → Parité paire: 0
Erreur détectée si parité incorrecte
Données: 1010 → Parité paire: 0
Erreur détectée si parité incorrecte
Limites de la parité :
Ne détecte qu'un nombre impair d'erreurs
Impossible de corriger
Impossible de corriger
Checksum et CRC
Checksum : somme des données modulo 256
CRC : Cyclic Redundancy Check, polynôme
Hamming : correction d'une erreur unique
Requête-réponse : retransmission si erreur
Types d'erreurs
Bruit : perturbation aléatoire
Collision : interférence de signaux
Taux d'erreur : BER (Bit Error Rate)
Méthodes & Conseils
Calculer le bit de parité
Utiliser le checksum pour petite quantité de données
CRC plus robuste que checksum
Requête-réponse pour correction fiable
Plus de redondance = meilleure détection
Formules clés
Checksum simple :
\( \text{Checksum} = \left( \sum_{i=0}^{n} D_i \right) \mod 256 \)
Taux d'erreur :
\( BER = \frac{\text{bits erronés}}{\text{bits totaux}} \)