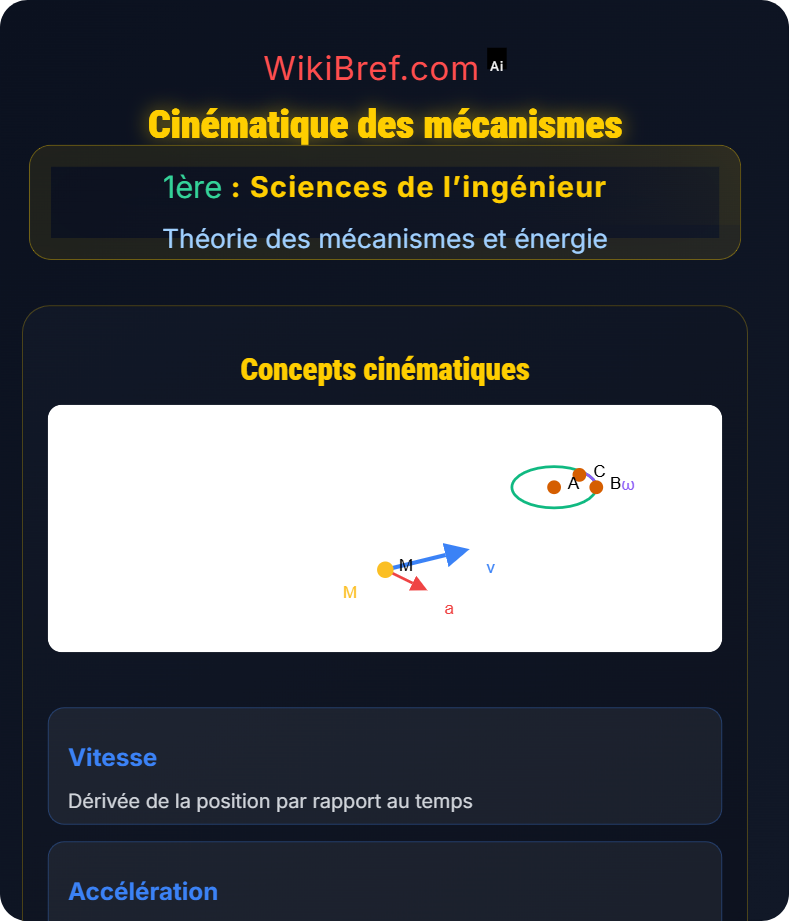
Concepts fondamentaux
Vitesse angulaire
\( \omega = \frac{d\theta}{dt} \) (rad/s) - variation de l'angle par unité de temps
Vitesse linéaire
\( \vec{v} = \frac{d\vec{OM}}{dt} \) (m/s) - déplacement instantané d'un point
\( \vec{v} = \vec{\omega} \times \vec{r} \)
Relation vitesse angulaire-linéaire
Grandeurs cinématiques :
📐 Position (m, rad)
⚡ Vitesse (m/s, rad/s)
🚀 Accélération (m/s², rad/s²)
📈 Accélération angulaire
⚡ Vitesse (m/s, rad/s)
🚀 Accélération (m/s², rad/s²)
📈 Accélération angulaire
Types de mouvements :
🔄 Rotation uniforme
↔ Translation rectiligne
🌀 Mouvement plan
📐 Mouvement complexe
↔ Translation rectiligne
🌀 Mouvement plan
📐 Mouvement complexe
Méthodes d'analyse
Analyse vectorielle
Diagrammes cinématiques
Polygone des vitesses
Centre instantané de rotation
Formules essentielles
\( a_n = \omega^2 \cdot r \)
Accélération normale
\( a_t = \alpha \cdot r \)
Accélération tangentielle
Composition des vitesses
\( \vec{v}_{abs} = \vec{v}_{rel} + \vec{v}_{entr} \)
Méthodes & Conseils
Identifier les liaisons cinématiques
Définir le repère de référence
Calculer les vitesses aux points caractéristiques
Tracer les diagrammes cinématiques
Appliquer le CIR pour les mouvements plans
Règles essentielles
Règle 1 :
La vitesse d'un point sur un solide en rotation est perpendiculaire au rayon
Règle 2 :
Les vitesses de deux points d'un même solide sont liées par la cinématique
Règle 3 :
Le CIR est le point où la vitesse est nulle dans un mouvement plan
Exemples détaillés
Bielle-manivelle
Manivelle de rayon r tourne à ω constant.
Vitesse du piston : v = r·ω·sin(θ) + (r²·ω·cos(θ)·sin(θ))/√(L²-r²·cos²(θ))
L : longueur de la bielle
Vitesse du piston : v = r·ω·sin(θ) + (r²·ω·cos(θ)·sin(θ))/√(L²-r²·cos²(θ))
L : longueur de la bielle
Engrenages droits
Vitesse tangentielle identique au point de contact.
ω₁·r₁ = ω₂·r₂ → ω₂ = ω₁·(r₁/r₂)
Rapport de transmission : i = ω₂/ω₁ = r₁/r₂
ω₁·r₁ = ω₂·r₂ → ω₂ = ω₁·(r₁/r₂)
Rapport de transmission : i = ω₂/ω₁ = r₁/r₂
Erreurs fréquentes
Erreur 1 :
Confondre vitesse absolue et vitesse relative
Erreur 2 :
Oublier la composante normale de l'accélération
Erreur 3 :
Mal positionner le centre instantané de rotation