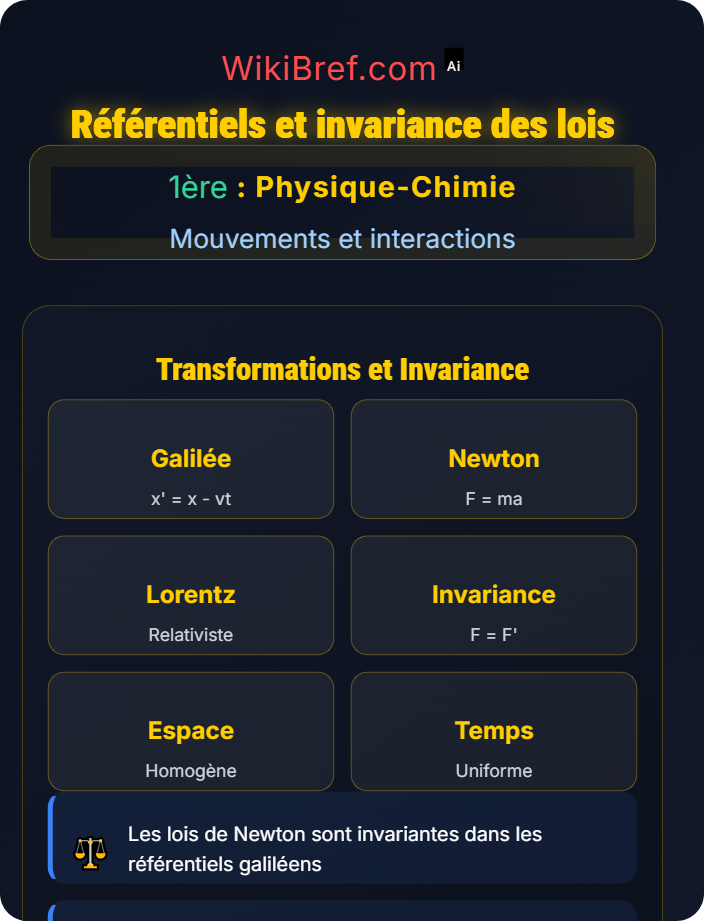
- Référentiel Galiléen : Repère inertiel où les lois de Newton s'appliquent
- Transformation de Galilée : Changement de coordonnées entre repères
- Invariance : Certaines grandeurs restent constantes dans tous les repères
- Relativité galiléenne : Les lois de la mécanique sont invariantes
Problème : Identifier les référentiels Galiléens dans différentes situations
- Repère inertiel (non accéléré)
- Les lois de Newton s'appliquent
- Les forces d'inertie sont nulles
- Le repère est en translation rectiligne uniforme
- Référentiel terrestre : Approximativement Galiléen pour les mouvements courts
- Référentiel géocentrique : Galiléen pour les mouvements autour de la Terre
- Référentiel héliocentrique : Galiléen pour les mouvements dans le système solaire
- Référentiel d'un train à vitesse constante : Galiléen
- Référentiel d'une voiture qui freine : Non Galiléen
Exemple 1 : Référentiel d'un ascenseur en montée à vitesse constante → Galiléen
Exemple 2 : Référentiel d'une voiture dans un virage → Non Galiléen
Exemple 3 : Référentiel d'un laboratoire fixe sur Terre → Galiléen (approximation)
Dans un référentiel Galiléen, les forces d'inertie n'existent pas.
Force apparente dans un référentiel non Galiléen : Finertie = -maentraînement
Seuls les repères en translation rectiligne uniforme sont des référentiels Galiléens.
• Accélération nulle : Le repère ne doit pas être en rotation ou en accélération
• Translation uniforme : Vitesse constante par rapport à un repère Galiléen
• Applications des lois de Newton : Sans forces d'inertie
Problème : Appliquer les transformations de Galilée entre deux repères
Deux trains R et R' se déplacent sur des rails parallèles. Le train R se déplace à vitesse constante vR = 30 m/s dans le sens positif de l'axe x. Le train R' se déplace à vitesse constante vR' = 20 m/s dans le même sens.
Un passager dans R observe un objet se déplaçant à vitesse v = 5 m/s dans le sens positif.
Soit un objet en position x dans R à l'instant t. Dans R', la position x' est :
x' = x - vRR' × t = x - (vR - vR') × t
x' = x - (30 - 20) × t = x - 10t
La vitesse dans R' est :
v'x = vx - vRR' = 5 - 10 = -5 m/s
L'objet semble se déplacer à -5 m/s dans R', c'est-à-dire dans le sens opposé.
Soit un objet en mouvement dans R avec vecteur vitesse v = (vx, vy, vz).
Dans R' se déplaçant à vitesse vrel = (vrx, vry, vrz) par rapport à R :
v' = v - vrel
La vitesse de l'objet dans R' est de -5 m/s, contrairement à +5 m/s dans R.
• Temps invariant : t' = t (temps absolu)
• Positions liées : x' = x - vrelt
• Vitesses relatives : v' = v - vrel
Problème : Identifier les grandeurs physiques invariantes dans les transformations de Galilée
Temps : t' = t → Invariant absolu
Distance entre deux points fixes : Δx' = Δx → Invariant
Accélération : a' = a → Invariante
Forces : F' = F → Invariantes
Soit un mobile de position x(t) dans R.
Dans R' : x'(t) = x(t) - vrelt
Vitesse dans R' : v' = dx'/dt = dx/dt - vrel = v - vrel
Accélération dans R' : a' = dv'/dt = d(v - vrel)/dt = dv/dt - 0 = a
Donc a' = a → L'accélération est invariante.
Vitesse : v' = v - vrel → Dépend du repère
Quantité de mouvement : p' = mv' = m(v - vrel) → Dépend du repère
Énergie cinétique : E' = ½mv'² = ½m(v - vrel)² → Dépend du repère
Première loi : Si F = 0, alors a = 0 → Valide dans tous les repères Galiléens
Deuxième loi : F = ma → F' = ma' = ma = F → Invariante
Troisième loi : FAB = -FBA → Invariante
Les lois de Newton sont invariantes par transformation de Galilée.
Les lois fondamentales de la mécanique sont invariantes par transformation de Galilée.
• Grandeurs scalaires : Temps, distances fixes sont invariantes
• Grandeurs vectorielles : Accélérations et forces sont invariantes
• Grandeurs dépendant du repère : Vitesses, énergies cinétiques
Problème : Analyser le mouvement relatif entre deux objets dans différents repères
Deux voitures A et B roulent sur une route rectiligne dans le même sens. La voiture A roule à 60 km/h et la voiture B à 40 km/h. Un observateur dans chaque voiture observe l'autre.
Référentiel R : Route fixe
Référentiel RA : Voiture A
Référentiel RB : Voiture B
Vitesse de A dans R : vA/R = 60 km/h
Vitesse de B dans R : vB/R = 40 km/h
Vitesse relative de A par rapport à B : vA/B = vA/R - vB/R = 60 - 40 = 20 km/h
Observateur dans A : Voit B s'éloigner à 20 km/h dans le sens négatif (vB/A = -20 km/h)
Observateur dans B : Voit A s'éloigner à 20 km/h dans le sens positif (vA/B = +20 km/h)
Observateur dans R : Voit A à 60 km/h et B à 40 km/h
Si B roulait en sens opposé à A (vB/R = -40 km/h) :
Vitesse relative : vA/B = 60 - (-40) = 100 km/h
L'observateur dans A verrait B approcher à 100 km/h.
Si les voitures sont initialement séparées de 100 m et roulent dans le même sens :
Distance relative augmentant à 20 km/h = 5.56 m/s
Temps pour doubler la distance : t = 100 m / 5.56 m/s ≈ 18 s
La vitesse relative dépend des vitesses absolues dans le référentiel fixe.
• Vitesse relative : vAB = vA - vB
• Sens dépendant du repère : Signe dépend de l'observateur
• Accélération relative : aAB = aA - aB
Problème : Appliquer les concepts de référentiels et invariance à des situations réelles
Un passager dans un train roulant à 30 m/s lance verticalement une balle vers le haut à 10 m/s. Quelle est la trajectoire de la balle pour un observateur extérieur ?
Référentiel du train (R') : Balle monte verticalement puis redescend
Référentiel extérieur (R) : Balle suit une trajectoire parabolique
Vitesse initiale dans R' : v'0 = (0, 10, 0) m/s
Vitesse du train : vtrain = (30, 0, 0) m/s
Vitesse initiale dans R : v0 = v'0 + vtrain = (30, 10, 0) m/s
En négligeant la résistance de l'air et en considérant g = 9.8 m/s² vers le bas :
x(t) = 30t
y(t) = 10t - ½gt² = 10t - 4.9t²
z(t) = 0
Cette trajectoire est une parabole dans le plan (x,y).
| Situation | Référentiel | Observation |
|---|---|---|
| Lancer sur un bateau | Bateau vs rivage | Parabole vs droite |
| Mouvement d'une goutte | Train vs sol | Verticale vs oblique |
| Collision de véhicules | Centre de masse | Simplification |
Pour résoudre un problème de mécanique :
- Choisir un référentiel Galiléen pour appliquer les lois de Newton
- Choisir un référentiel où le mouvement est le plus simple (ex : centre de masse)
- Transformations de Galilée pour passer d'un repère à un autre
Le choix du référentiel influence la complexité de la résolution mais pas la physique du problème.
• Choisir un repère Galiléen : Pour appliquer les lois de Newton
• Choisir un repère pratique : Pour simplifier les calculs
• Utiliser les transformations : Pour relier les observations
- Identification du référentiel : Déterminer si le repère est Galiléen
- Application des transformations : Utiliser les formules de Galilée
- Vérification de l'invariance : Tester les grandeurs physiques
- Interprétation des résultats : Tenir compte du point de vue de l'observateur
- Le temps est absolu dans la transformation de Galilée
- L'accélération est invariante par changement de repère Galiléen
- Les forces sont invariantes dans les transformations de Galilée
- Les lois de Newton sont valables dans tous les repères Galiléens
- Relativité galiléenne : Les lois de la mécanique sont les mêmes dans tous les repères Galiléens
- Transformation de Galilée : x' = x - vt, t' = t
- Grandeurs invariantes : Temps, distances fixes, accélérations, forces
- Grandeurs variantes : Positions, vitesses, énergies